


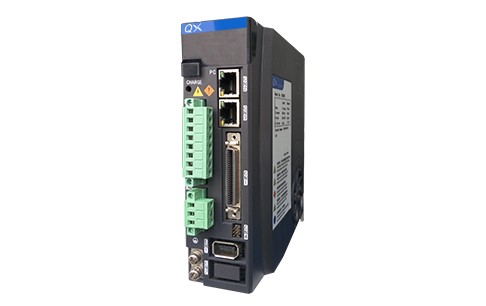
सर्वो मोटर का उपयोग अक्सर स्वचालन उपकरण, विशेष रूप से स्थिति नियंत्रण में किया जाता है। सर्वो मोटर के अधिकांश ब्रांडों में स्थिति नियंत्रण कार्य होता है। सर्वो मोटर के संचालन को नियंत्रित करने के लिए नियंत्रक दालों को भेजता है। यह सुनिश्चित करने के लिए कि मोटर शोर-मुक्त है, जहाँ तक संभव हो, जड़ता का क्षण भी बहुत महत्वपूर्ण है। इसे स्व-शिक्षा द्वारा निर्धारित संख्या द्वारा संदर्भित किया जा सकता है, और फिर यह सुनिश्चित करने के लिए गति लाभ और गति एकीकरण समय निर्धारित किया जाता है कि कम गति पर निरंतर संचालन और स्थिति सटीकता को नियंत्रित किया जा सकता है।
(1) स्थिति आनुपातिक लाभ
पोजीशन लूप रेगुलेटर का आनुपातिक लाभ सेट करें। सेटिंग मान जितना बड़ा होगा, लाभ उतना ही अधिक होगा, कठोरता उतनी ही बड़ी होगी, और समान आवृत्ति निर्देश पल्स स्थिति के तहत पोजीशन लैग जितना छोटा होगा। लेकिन बहुत बड़ा मान दोलन या ओवरशूट का कारण बन सकता है। पैरामीटर मान विशिष्ट सर्वो सिस्टम मॉडल और लोड स्थिति द्वारा निर्धारित किए जाते हैं।
(2) पोजीशन फीडफॉरवर्ड गेन
पोजीशन लूप का फीडफॉरवर्ड गेन सेट करें। सेट वैल्यू जितना बड़ा होगा, इंस्ट्रक्शन पल्स की किसी भी फ्रीक्वेंसी के तहत पोजीशन लैग जितना बड़ा होगा, पोजीशन लूप का फीडफॉर्वर्ड गेन जितना बड़ा होगा, कंट्रोल सिस्टम की हाई-स्पीड रिस्पॉन्स की विशेषताएं उतनी ही ज्यादा होंगी, लेकिन यह सिस्टम की पोजीशन बना देगा अस्थिर, दोलन उत्पन्न करने में आसान। यदि उच्च प्रतिक्रिया विशेषताओं की आवश्यकता नहीं है, तो यह पैरामीटर आमतौर पर 0 पर सेट होता है, जो 0 से 100 प्रतिशत तक की सीमा दर्शाता है।
(3) वेग का आनुपातिक लाभ
गति नियामक का आनुपातिक लाभ निर्धारित करें। सेटिंग मान जितना अधिक होगा, लाभ उतना ही अधिक होगा और कठोरता उतनी ही अधिक होगी। पैरामीटर मान विशिष्ट सर्वो ड्राइव सिस्टम मॉडल और लोड मान के अनुसार निर्धारित किया जाता है। सामान्य तौर पर, लोड जड़ता जितनी बड़ी होगी, सेट वैल्यू उतनी ही बड़ी होगी। इस शर्त के तहत कि सिस्टम कंपन उत्पन्न नहीं करता है, एक बड़ा मान सेट करने का प्रयास करें।
(4) वेग एकीकरण का समय स्थिर
गति नियामक का अभिन्न समय स्थिर सेट करें। सेटिंग मान जितना छोटा होगा, एकीकरण की गति उतनी ही तेज़ होगी। पैरामीटर मान विशिष्ट सर्वो ड्राइव सिस्टम मॉडल और लोड के अनुसार निर्धारित किए जाते हैं। सामान्य तौर पर, लोड जड़ता जितनी बड़ी होगी, सेट वैल्यू उतनी ही बड़ी होगी। इस शर्त के तहत कि सिस्टम कंपन उत्पन्न नहीं करता है, एक छोटा मान सेट करने का प्रयास करें।
(5) वेग प्रतिक्रिया फ़िल्टर कारक
स्पीड फीडबैक लो पास फिल्टर विशेषताओं को सेट करें। मूल्य जितना बड़ा होगा, कटऑफ आवृत्ति कम होगी और मोटर द्वारा उत्पन्न शोर उतना ही कम होगा। यदि भार जड़ता बड़ी है, तो सेट मान को उचित रूप से कम किया जा सकता है। बहुत बड़ी संख्या प्रतिक्रिया को धीमा कर देगी और दोलनों का कारण बन सकती है। मूल्य जितना छोटा होता है, कटऑफ आवृत्ति उतनी ही अधिक होती है और तेजी से वेग प्रतिक्रिया प्रतिक्रिया होती है। यदि उच्च गति की प्रतिक्रिया की आवश्यकता होती है, तो सेट मान को उचित रूप से कम किया जा सकता है।
(6) अधिकतम आउटपुट टॉर्क सेटिंग
सर्वो ड्राइव की आंतरिक टोक़ सीमा निर्धारित करें। सेट वैल्यू रेटेड टॉर्क का प्रतिशत है। किसी भी समय, यह सीमा सेट पोजीशन कंट्रोल मोड के तहत पूरी पल्स रेंज की स्थिति के लिए प्रभावी होती है। यह पैरामीटर ड्राइवर को यह निर्धारित करने के लिए आधार प्रदान करता है कि स्थिति नियंत्रण मोड के तहत स्थिति पूरी हो गई है या नहीं। जब स्थिति विचलन काउंटर में शेष दालों की संख्या इस पैरामीटर द्वारा निर्धारित मान से कम या उसके बराबर होती है, तो चालक मानता है कि स्थिति पूरी हो गई है, और जगह में स्विच सिग्नल चालू है, अन्यथा यह बंद है।
स्थिति नियंत्रण मोड में, आउटपुट पोजीशनिंग पूर्णता संकेत, त्वरण और मंदी समय स्थिर मोटर त्वरण समय को {{0}} से 2000r/min या 2000 से 0r/min तक मंदी समय का प्रतिनिधित्व करने के लिए सेट किया गया है। त्वरण और मंदी की विशेषता गैर-स्थिति नियंत्रण मोड में रैखिक आगमन गति सीमा सेट आगमन गति है, यदि सर्वो मोटर की गति इस सेट मान से अधिक है, तो गति आगमन स्विच सिग्नल चालू है, अन्यथा यह बंद है। स्थिति नियंत्रण मोड में, इस पैरामीटर का उपयोग नहीं किया जाता है। इससे रोटेशन की दिशा पर कोई फर्क नहीं पड़ता।
(7) लाभ मापदंडों को मैन्युअल रूप से समायोजित करें
गति आनुपातिक लाभ KVP मान समायोजित करें। जब सर्वो सिस्टम स्थापित होता है, तो सिस्टम को स्थिर रूप से घुमाने के लिए मापदंडों को समायोजित किया जाना चाहिए। पहले गति के आनुपातिक लाभ KVP मान को समायोजित करें। समायोजन से पहले, अभिन्न लाभ केवीआई और अंतर लाभ केवीडी को शून्य पर समायोजित किया जाना चाहिए, और फिर केवीपी मूल्य धीरे-धीरे बढ़ जाता है; उसी समय, निरीक्षण करें कि क्या सर्वो मोटर बंद होने पर पर्याप्त दोलन है, और केवीपी मापदंडों को मैन्युअल रूप से यह देखने के लिए समायोजित करें कि क्या रोटेशन की गति स्पष्ट रूप से बढ़ती और गिरती है। जब KVP मान को उपरोक्त परिघटना तक बढ़ा दिया जाता है, तो KVP मान को दोलन को समाप्त करने और घूर्णन गति को स्थिर करने के लिए वापस कम किया जाना चाहिए। इस समय, KVP मान प्रारंभिक रूप से निर्धारित पैरामीटर मान है। यदि आवश्यक हो, KⅥ और KVD समायोजन के बाद, आदर्श मान प्राप्त करने के लिए बार-बार सुधार किया जा सकता है।
अभिन्न लाभ KⅥ का मान समायोजित करें। धीरे-धीरे इंटीग्रल गेन केवीआई वैल्यू बढ़ाएं, ताकि इंटीग्रल इफेक्ट धीरे-धीरे उत्पन्न हो। जैसा कि उपरोक्त परिचय से अभिन्न नियंत्रण में देखा जा सकता है, जब KVP मूल्य को महत्वपूर्ण मूल्य तक बढ़ाया जाता है, तो यह दोलन और अस्थिरता पैदा करेगा। केवीपी मूल्य की तरह, दोलन को समाप्त करने और रोटेशन के वेग को स्थिर करने के लिए केवीआई मूल्य को वापस कम किया जाएगा। इस समय, KVI मान प्रारंभिक रूप से निर्धारित पैरामीटर मान है।
अंतर लाभ KVD मान समायोजित करें। डिफरेंशियल गेन का मुख्य उद्देश्य वेग को सुचारू रूप से घुमाना और ओवरशूट को कम करना है। इसलिए, केवीडी मूल्य को धीरे-धीरे बढ़ाकर वेग स्थिरता में सुधार किया जा सकता है।
स्थिति आनुपातिक लाभ KPP मान समायोजित करें। यदि KPP मान बहुत अधिक समायोजित किया जाता है, तो सर्वो मोटर पोजीशनिंग के दौरान मोटर पोजीशनिंग ओवरशूट बहुत बड़ा होगा, जिसके परिणामस्वरूप अस्थिरता होगी। इस समय, ओवरशूट को कम करने और अस्थिरता क्षेत्र से बचने के लिए केपीपी मूल्य को कम किया जाना चाहिए। हालांकि, पोजीशनिंग दक्षता को कम करने के लिए इसे बहुत छोटा समायोजित नहीं किया जा सकता है। इसलिए, समायोजन सावधानी से मिलान किया जाना चाहिए।
(8) लाभ मापदंडों का स्वत: समायोजन
आधुनिक सर्वो ड्राइव माइक्रोकंप्यूटरीकृत हैं, और उनमें से अधिकतर अधिकांश लोड स्थितियों को संभालने के लिए ऑटोगैन ट्यूनिंग फ़ंक्शन प्रदान करते हैं। मापदंडों को समायोजित करते समय, आप पहले स्वचालित पैरामीटर समायोजन फ़ंक्शन का उपयोग कर सकते हैं, और फिर आवश्यक होने पर मैन्युअल रूप से मापदंडों को समायोजित कर सकते हैं।
वास्तव में, स्वचालित लाभ समायोजन में विकल्प सेटिंग्स भी होती हैं, आम तौर पर नियंत्रण प्रतिक्रिया के कई स्तरों में विभाजित होती हैं, जैसे उच्च प्रतिक्रिया, मध्यम प्रतिक्रिया, कम प्रतिक्रिया, उपयोगकर्ता वास्तविक जरूरतों के अनुसार सेट कर सकते हैं।