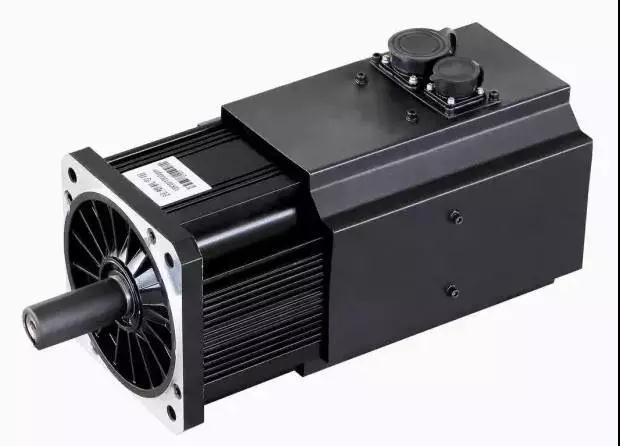
1. सर्वो मोटर और स्टेपर मोटर को सही तरीके से कैसे चुनें?
उत्तर: मुख्य रूप से विशिष्ट अनुप्रयोग स्थिति पर निर्भर करता है, केवल यह निर्धारित करने के लिए: भार की प्रकृति (जैसे क्षैतिज या ऊर्ध्वाधर भार, आदि), टोक़, जड़ता, गति, सटीकता, त्वरण और मंदी की आवश्यकताएं, ऊपरी नियंत्रण आवश्यकताएं (जैसे) पोर्ट इंटरफ़ेस और संचार आवश्यकताएं), मुख्य नियंत्रण मोड स्थिति, टोक़ या गति मोड है। बिजली की आपूर्ति डीसी या एसी बिजली की आपूर्ति, या बैटरी बिजली की आपूर्ति, वोल्टेज रेंज है। इसके आधार पर मोटर का मॉडल और मैचिंग ड्राइव या कंट्रोलर निर्धारित किया जा सकता है।
2. स्टेपर मोटर या सर्वो मोटर सिस्टम?
उत्तर: वास्तव में, विशिष्ट अनुप्रयोग के अनुसार किस प्रकार की मोटर का चयन किया जाना चाहिए, प्रत्येक की अपनी विशेषताएं होती हैं।
3. स्टेपर मोटर ड्राइवर का उपयोग कैसे करें?
ए: मोटर के करंट के अनुसार, इस करंट से अधिक या उसके बराबर ड्राइवर का उपयोग करें। यदि कम कंपन या उच्च परिशुद्धता की आवश्यकता होती है, तो उपखंड एक्ट्यूएटर्स का उपयोग किया जा सकता है। बड़ी टोक़ मोटर के लिए, जहां तक संभव हो उच्च उच्च गति प्रदर्शन प्राप्त करने के लिए उच्च वोल्टेज ड्राइव का उपयोग करें।
4.2 चरण और 5- चरण स्टेपर मोटर के बीच क्या अंतर है और इसे कैसे चुनना है?
A: 2-फेज मोटर की लागत कम होती है, लेकिन कम गति पर कंपन बड़ा होता है, और उच्च गति पर टॉर्क तेजी से गिरता है। 5-फेज़ मोटर में कंपन कम होता है और उच्च-गति का प्रदर्शन अच्छा होता है, जो 2-फ़ेज़ मोटर की गति से 30~50 प्रतिशत अधिक है। यह कुछ मौकों पर सर्वो मोटर को बदल सकता है।
5. डीसी सर्वो सिस्टम कब चुनें और इसके और एसी सर्वो में क्या अंतर है?
ए: डीसी सर्वो मोटर्स को ब्रशलेस और ब्रशलेस मोटर्स में विभाजित किया गया है।
ब्रश मोटर में कम लागत, सरल संरचना, बड़ी स्टार्टिंग टॉर्क, विस्तृत गति सीमा, आसान नियंत्रण, रखरखाव की आवश्यकता होती है, लेकिन सुविधाजनक रखरखाव (कार्बन ब्रश), विद्युत चुम्बकीय हस्तक्षेप, पर्यावरणीय आवश्यकताएं होती हैं। इसलिए, इसका उपयोग लागत-संवेदनशील औद्योगिक और नागरिक अनुप्रयोगों में किया जा सकता है।
ब्रशलेस मोटर आकार में छोटी, वजन में हल्की, आउटपुट में बड़ी, प्रतिक्रिया में तेज, गति में उच्च, जड़ता में छोटी, रोटेशन में चिकनी और टॉर्क में स्थिर होती है। नियंत्रण जटिल है, बुद्धिमान महसूस करना आसान है, इसका इलेक्ट्रॉनिक कम्यूटेशन मोड लचीला है, स्क्वायर वेव कम्यूटेशन या साइन वेव कम्यूटेशन हो सकता है। मोटर रखरखाव मुक्त, उच्च दक्षता, कम ऑपरेटिंग तापमान, विद्युत चुम्बकीय विकिरण बहुत छोटा है, लंबे जीवन, विभिन्न वातावरणों में उपयोग किया जा सकता है।
एसी सर्वो मोटर भी ब्रशलेस मोटर है, जिसे सिंक्रोनस और एसिंक्रोनस मोटर में विभाजित किया गया है, वर्तमान गति नियंत्रण आमतौर पर सिंक्रोनस मोटर का उपयोग किया जाता है, इसकी पावर रेंज बड़ी है, बहुत अधिक शक्ति कर सकती है। बड़ी जड़ता, कम अधिकतम घूर्णी गति, और शक्ति में वृद्धि के साथ तेजी से कमी आई। इसलिए, यह कम गति और सुचारू संचालन के आवेदन के लिए उपयुक्त है।
6. मोटर का उपयोग करते समय किन बातों का ध्यान रखना चाहिए?
ए: बिजली चालू करने और चलाने से पहले निम्नलिखित जांच की जानी चाहिए:
1) क्या बिजली की आपूर्ति वोल्टेज उपयुक्त है (ओवरवॉल्टेज से ड्राइवर मॉड्यूल को नुकसान होने की संभावना है); डीसी इनपुट प्लस के लिए / - ध्रुवीयता गलत नहीं होनी चाहिए, चाहे मोटर मॉडल या ड्राइव नियंत्रक पर वर्तमान सेट मान उपयुक्त हो (शुरुआत में बहुत बड़ा नहीं);
2) नियंत्रण सिग्नल लाइन विश्वसनीय है, औद्योगिक साइट में ढाल की समस्या पर विचार करना सबसे अच्छा है (जैसे मुड़ जोड़ी का उपयोग);
3) उन सभी तारों को कनेक्ट न करें जिन्हें शुरुआत में कनेक्ट करने की आवश्यकता है, केवल सबसे बुनियादी सिस्टम कनेक्ट करें, और फिर अच्छी तरह से चलने के बाद धीरे-धीरे कनेक्ट करें।
4) ग्राउंडिंग विधि का पता लगाना सुनिश्चित करें, या फ्लोटिंग एयर कनेक्शन का उपयोग करें।
5) ऑपरेशन शुरू होने के आधे घंटे के भीतर, मोटर की स्थिति का बारीकी से निरीक्षण करें, जैसे कि गति सामान्य है, ध्वनि और तापमान में वृद्धि हुई है, और यदि कोई समस्या पाई जाती है तो मशीन को तुरंत समायोजन के लिए रोक दें।
7. जब स्टेपर मोटर शुरू होती है और चलती है, तो कभी-कभी यह चलती नहीं है या जगह में चलती है, और कभी-कभी चलने पर कदम खो देती है। समस्या क्या है?
आम तौर पर, निरीक्षण के लिए निम्नलिखित पहलुओं पर विचार किया जाना चाहिए:
1) क्या मोटर टॉर्क लोड को चलाने के लिए काफी बड़ा है, इसलिए हम आम तौर पर उपयोगकर्ताओं को टाइप का चयन करते समय वास्तविक आवश्यकता से 50 प्रतिशत ~ 100 प्रतिशत अधिक टॉर्क वाली मोटर चुनने की सलाह देते हैं, क्योंकि स्टेपर मोटर ऊपर नहीं चल सकती भार, भले ही यह तात्कालिक हो, यह कदम के नुकसान, गंभीर रोक या अनियमित बार-बार होने वाली गति का कारण होगा।
2) Whether the current of the input stepping pulse from the upper controller is large enough (generally >10mA) ऑप्टिकल युग्मन आचरण को स्थिर बनाने के लिए, और क्या इसे प्राप्त करने के लिए इनपुट आवृत्ति बहुत अधिक है। यदि ऊपरी नियंत्रक का आउटपुट सर्किट CMOS सर्किट है, तो CMOS इनपुट ड्राइवर का भी चयन किया जाना चाहिए। वीचैट प्रौद्योगिकी प्रशिक्षण आपके ध्यान देने योग्य है।
3) चाहे शुरुआती आवृत्ति बहुत अधिक हो, चाहे त्वरण प्रक्रिया शुरू करने की प्रक्रिया में सेट की गई हो, मोटर की निर्दिष्ट शुरुआती आवृत्ति से सेट आवृत्ति में तेजी लाने के लिए सबसे अच्छा है, भले ही त्वरण का समय बहुत कम हो, अन्यथा यह अस्थिर हो सकता है, या निष्क्रिय अवस्था में भी।
4) मोटर ठीक से न लगाने पर कभी-कभी यह स्थिति हो जाती है, जो सामान्य है। क्योंकि, वास्तव में, यह मोटर की एक मजबूत प्रतिध्वनि का कारण बनता है और आउट-ऑफ-स्टेप स्थिति की ओर जाता है। मोटर को जगह में तय किया जाना चाहिए।
5) 5-फेज मोटर के लिए, अगर फेज कनेक्शन गलत है, तो मोटर काम नहीं करेगी।
8. मैं सीधे संचार के माध्यम से सर्वो मोटर को नियंत्रित करना चाहता हूं। संभव है कि?
हां, लेकिन यह भी अधिक सुविधाजनक है, केवल समस्या की गति, प्रतिक्रिया की गति के लिए आवेदन की बहुत अधिक आवश्यकताएं नहीं हैं। यदि तेजी से प्रतिक्रिया नियंत्रण मापदंडों की आवश्यकता होती है, तो उच्च गति और उच्च परिशुद्धता गति नियंत्रण प्राप्त करने के लिए सर्वो गति नियंत्रण कार्ड का उपयोग करना सबसे अच्छा होता है, आमतौर पर इसमें डीएसपी और उच्च गति तर्क प्रसंस्करण सर्किट होता है। जैसे एस त्वरण, बहु-अक्ष इंटरपोलेशन इत्यादि।
9. स्टेपर और डीसी मोटर सिस्टम के लिए स्विचिंग पावर सप्लाई के बारे में कैसे?
आम तौर पर, यह सबसे अच्छा नहीं है, खासकर बड़े टॉर्क मोटर्स के लिए, जब तक कि स्विचिंग पावर सप्लाई आवश्यक पावर से दोगुनी से अधिक न हो। क्योंकि, जब मोटर काम करती है, तो यह एक बड़ा आगमनात्मक भार होता है, जो बिजली की आपूर्ति के अंत में तात्कालिक उच्च वोल्टेज का निर्माण करेगा। स्विचिंग बिजली की आपूर्ति अधिभार प्रदर्शन अच्छा नहीं है, रक्षा करेगा, और इसके सटीक वोल्टेज विनियमन प्रदर्शन की आवश्यकता नहीं है, कभी-कभी स्विचिंग बिजली की आपूर्ति और चालक को नुकसान हो सकता है। एक डीसी बिजली की आपूर्ति जिसे पारंपरिक रिंग या आर-टाइप ट्रांसफार्मर के साथ बदला जा सकता है।
10. क्या आप ±10V या 4~20mA के डीसी वोल्टेज के साथ स्टेपर मोटर को नियंत्रित कर सकते हैं?
हाँ, लेकिन एक और रूपांतरण मॉड्यूल की आवश्यकता है।
11. एनकोडर फीडबैक के साथ एक सर्वो मोटर है। क्या इसे केवल स्पीड मापने वाले पोर्ट के साथ सर्वो ड्राइव द्वारा नियंत्रित किया जा सकता है?
हाँ, इसे मापने की मशीन सिग्नल मॉड्यूल को गति देने के लिए एक एनकोडर से लैस करने की आवश्यकता है।
12. क्या सर्वो मोटर के कोड प्लेट वाले हिस्से को अलग किया जा सकता है?
इसे अलग करना मना है, क्योंकि कोड प्लेट में क्वार्ट्ज चिप को तोड़ना आसान है, और धूल में प्रवेश करने के बाद, जीवन और सटीकता की गारंटी नहीं होगी, और पेशेवर रखरखाव की आवश्यकता होती है।
13. क्या रखरखाव या संशोधन के लिए स्टेपर और सर्वो मोटर्स को अलग किया जा सकता है?
नहीं, निर्माता को ऐसा करने देना सबसे अच्छा है। जुदा करने के बाद, पेशेवर उपकरण के बिना इसे वापस स्थापित करना मुश्किल है। मोटर के स्टेटर के बीच के अंतर की गारंटी नहीं दी जा सकती। चुंबकीय स्टील सामग्री का प्रदर्शन नष्ट हो जाता है, और यहां तक कि चुंबकीय नुकसान भी होता है, मोटर टोक़ बहुत कम हो जाता है।
14. क्या सर्वो नियंत्रक बाहरी भार के परिवर्तन को समझ सकता है?
सेट प्रतिरोध का सामना करने पर फॉलो अप करने के लिए रुकें, वापस लौटें या एक निश्चित जोर बनाए रखें।
15. क्या मैं विदेशी उच्च गुणवत्ता वाली मोटर या ड्राइव के साथ घरेलू ड्राइव या मोटर का उपयोग कर सकता हूं?
सिद्धांत रूप में, यह संभव है, लेकिन इसका उपयोग मोटर के तकनीकी मापदंडों को स्पष्ट करने के बाद ही किया जा सकता है, अन्यथा यह उचित प्रभाव को बहुत कम कर देगा, और यहां तक कि दीर्घकालिक संचालन और जीवन को भी प्रभावित करेगा। निर्णय लेने से पहले आपूर्तिकर्ता से परामर्श करना सबसे अच्छा है।
16. क्या रेटेड वोल्टेज से अधिक डीसी आपूर्ति वोल्टेज वाली मोटर को चलाना सुरक्षित है?
आम तौर पर यह कोई समस्या नहीं है, जब तक कि मोटर निर्धारित गति और वर्तमान सीमा के भीतर चल रही हो। क्योंकि मोटर की गति मोटर लाइन वोल्टेज के समानुपाती होती है, एक निश्चित आपूर्ति वोल्टेज के चयन से ओवरस्पीड नहीं होगी, लेकिन चालक और अन्य दोष हो सकते हैं।
इसके अलावा, यह सुनिश्चित करना आवश्यक है कि मोटर चालक की न्यूनतम अधिष्ठापन आवश्यकताओं को पूरा करती है, और यह भी सुनिश्चित करती है कि निर्धारित वर्तमान सीमा मोटर के रेटेड वर्तमान से कम या उसके बराबर है।
वास्तव में, यदि आप अपने डिजाइन में मोटर को अपेक्षाकृत धीमी गति से (रेटेड वोल्टेज से नीचे) चला सकते हैं, तो यह ठीक है।
कम वोल्टेज (और इसलिए कम गति) पर चलने से कम ब्रश रनिंग बाउंस, कम ब्रश/कम्यूटेटर पहनने, कम वर्तमान खपत और एक लंबा मोटर जीवन होता है।
दूसरी ओर, यदि मोटर आकार सीमा और प्रदर्शन आवश्यकताओं के लिए अतिरिक्त टोक़ और गति की आवश्यकता होती है, तो अत्यधिक ड्राइव मोटर भी संभव है, लेकिन उत्पाद के सेवा जीवन का त्याग करेगा।
17. आवेदन के लिए सही बिजली आपूर्ति का चयन कैसे करें?
अधिकतम आवश्यक वोल्टेज से 10 प्रतिशत -50 प्रतिशत अधिक आपूर्ति वोल्टेज मान चुनने की सिफारिश की जाती है। यह प्रतिशत Kt, Ke और सिस्टम में वोल्टेज ड्रॉप के साथ बदलता रहता है। एप्लिकेशन के लिए आवश्यक ऊर्जा संचारित करने के लिए ड्राइव का वर्तमान मान पर्याप्त होना चाहिए। याद रखें कि ड्राइवर का आउटपुट वोल्टेज वैल्यू सप्लाई वोल्टेज से अलग होता है, इसलिए ड्राइवर का आउटपुट करंट भी इनपुट करंट से अलग होता है। उपयुक्त आपूर्ति करंट निर्धारित करने के लिए, एप्लिकेशन के लिए सभी बिजली आवश्यकताओं की गणना करें और अन्य 5 प्रतिशत जोड़ें। सूत्र I=P/V के अनुसार गणना करके आवश्यक वर्तमान मान प्राप्त किया जा सकता है।
अधिकतम आवश्यक वोल्टेज से 10 प्रतिशत -50 प्रतिशत अधिक आपूर्ति वोल्टेज मान चुनने की सिफारिश की जाती है। यह प्रतिशत Kt, Ke और सिस्टम में वोल्टेज ड्रॉप के साथ बदलता रहता है। एप्लिकेशन के लिए आवश्यक ऊर्जा संचारित करने के लिए ड्राइव का वर्तमान मान पर्याप्त होना चाहिए। याद रखें कि ड्राइवर का आउटपुट वोल्टेज वैल्यू सप्लाई वोल्टेज से अलग होता है, इसलिए ड्राइवर का आउटपुट करंट भी इनपुट करंट से अलग होता है। उपयुक्त आपूर्ति करंट निर्धारित करने के लिए, एप्लिकेशन के लिए सभी बिजली आवश्यकताओं की गणना करें और अन्य 5 प्रतिशत जोड़ें। सूत्र I=P/V के अनुसार गणना करके आवश्यक वर्तमान मान प्राप्त किया जा सकता है।
18. सर्वो ड्राइव के लिए मैं किस मोड को चुन सकता हूं?
ड्राइव के सभी मॉडलों में अलग-अलग मोड मौजूद नहीं हैं
19. ड्राइव और सिस्टम कैसे ग्राउंडेड हैं?
ए। एसी बिजली की आपूर्ति और चालक डीसी बस (जैसे ट्रांसफॉर्मर) के बीच कोई अलगाव नहीं होने पर डीसी बस के गैर-पृथक बंदरगाह या जमीन पर गैर-पृथक सिग्नल को ग्राउंड न करें। इससे उपकरण की क्षति और व्यक्तिगत चोट लग सकती है। क्योंकि एसी कॉमन वोल्टेज पृथ्वी के लिए नहीं है, डीसी बस ग्राउंड और पृथ्वी के बीच एक उच्च वोल्टेज हो सकता है।
बी। अधिकांश सर्वो प्रणालियों में, सभी कॉमन ग्राउंड और ग्राउंड सिग्नल एंड पर जुड़े होते हैं। पृथ्वी को जोड़ने के विभिन्न तरीकों से उत्पन्न ग्राउंड लूप शोर के लिए अतिसंवेदनशील होते हैं और विभिन्न संदर्भ बिंदुओं पर प्रवाह उत्पन्न करते हैं।
सी। कमांड रेफरेंस वोल्टेज को स्थिर रखने के लिए, ड्राइवर के सिग्नल ग्राउंड को कंट्रोलर के सिग्नल ग्राउंड से कनेक्ट करें। यह बाहरी बिजली आपूर्ति की जमीन से भी जुड़ा होगा, जो नियंत्रक और चालक के संचालन को प्रभावित करेगा (उदाहरण के लिए एनकोडर की 5V बिजली आपूर्ति)।
डी। परिरक्षण परत ग्राउंडिंग अधिक कठिन है, इसके कई तरीके हैं। सही शील्ड कनेक्शन इसके सर्किट के अंदर रेफरेंस पॉइंट पर है। यह बिंदु इस बात पर निर्भर करता है कि शोर स्रोत और रिसीवर एक ही समय में जमीन पर हैं या तैरते हैं। सुनिश्चित करें कि शील्ड को एक ही बिंदु पर ग्राउंड किया गया है ताकि शील्ड के माध्यम से ग्राउंड करंट प्रवाहित न हो।
20. रेड्यूसर मानक टोक़ बिंदु पर बिल्कुल मोटर से मेल क्यों नहीं खा सकता है?
यदि रेड्यूसर के माध्यम से मोटर द्वारा उत्पन्न अधिकतम निरंतर टोक़ को ध्यान में रखा जाता है, तो कई कमी अनुपात रेड्यूसर की टोक़ रेटिंग से कहीं अधिक हो जाएंगे।
यदि हम प्रत्येक रेड्यूसर को पूर्ण टोक़ से मेल खाने के लिए डिज़ाइन करते हैं, तो रेड्यूसर के आंतरिक गियर में बहुत अधिक संयोजन (बड़ी मात्रा और सामग्री) होंगे।
यह उत्पाद की कीमत को उच्च बना देगा, और उत्पाद "उच्च प्रदर्शन, छोटी मात्रा" सिद्धांत का उल्लंघन करेगा।
21. इलेक्ट्रिक सिलेंडर, स्लाइड, सटीक प्लेटफ़ॉर्म उत्पादों का चयन कैसे करें? लागत की गणना कैसे की जाती है?
एक्चुएटर उत्पादों को चुनने की कुंजी इस बात पर निर्भर करती है कि गति मापदंडों के लिए आपकी किस प्रकार की आवश्यकताएं हैं। आप अपनी आवश्यकताओं के अनुसार विशिष्ट गति पैरामीटर जैसी तकनीकी स्थितियों का निर्धारण कर सकते हैं। इन मापदंडों को आपकी वास्तविक जरूरतों को पूरा करना चाहिए, न केवल आवेदन की आवश्यकताओं को पूरा करना चाहिए और कमरे को छोड़ना चाहिए, बल्कि बहुत अधिक नहीं उठाना चाहिए, अन्यथा लागत मानक उत्पादों की तुलना में कई गुना अधिक हो सकती है। उदाहरण के लिए, यदि {{0}}.1 मिमी सटीकता पर्याप्त है, तो 0.01 मिमी के पैरामीटर का चयन न करें। लोड क्षमता और गति जैसी अन्य चीजों के लिए भी यही होता है।
उपयोगकर्ताओं के लिए एक और सुझाव यह है कि यदि यह आवश्यक नहीं है, तो पुश और पुल बल या भार वहन, गति और स्थिति सटीकता के तीन मुख्य मापदंडों को एक ही समय में उच्च होने की आवश्यकता नहीं होनी चाहिए, क्योंकि एक्चुएटर एक उच्च-परिशुद्धता है और उच्च तकनीक विद्युत यांत्रिक एकीकरण उत्पाद। हमें यांत्रिक संरचना, विद्युत प्रदर्शन, भौतिक विशेषताओं, सामग्री और प्रसंस्करण विधियों और मोटर, ड्राइव नियंत्रक और फीडबैक डिवाइस के संबंधित घटकों के साथ-साथ विभिन्न परिशुद्धता स्तरों के विचार और चयन के अन्य पहलुओं से डिजाइन और निर्माण करने की आवश्यकता है। गाइड रेल, स्क्रू, सपोर्ट और अन्य मैकेनिकल सिस्टम, ताकि आवश्यक समग्र गति मापदंडों को प्राप्त किया जा सके, उत्पाद के पूरे शरीर को खींचने के लिए कहा जा सकता है। बेशक, यदि आपके पास उत्पादों के लिए उच्च आवश्यकताएं हैं, तो हम अभी भी उन्हें पूरा कर सकते हैं, लेकिन तदनुसार लागत में वृद्धि होगी।